クレーンゲーム 小型アームユニット【データ】
- ダウンロード商品¥ 2,800
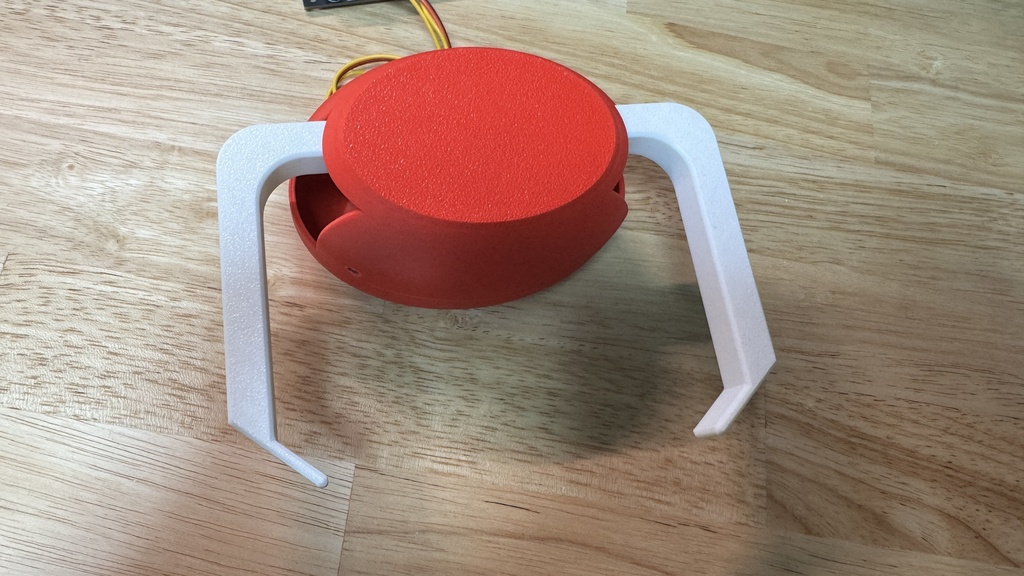
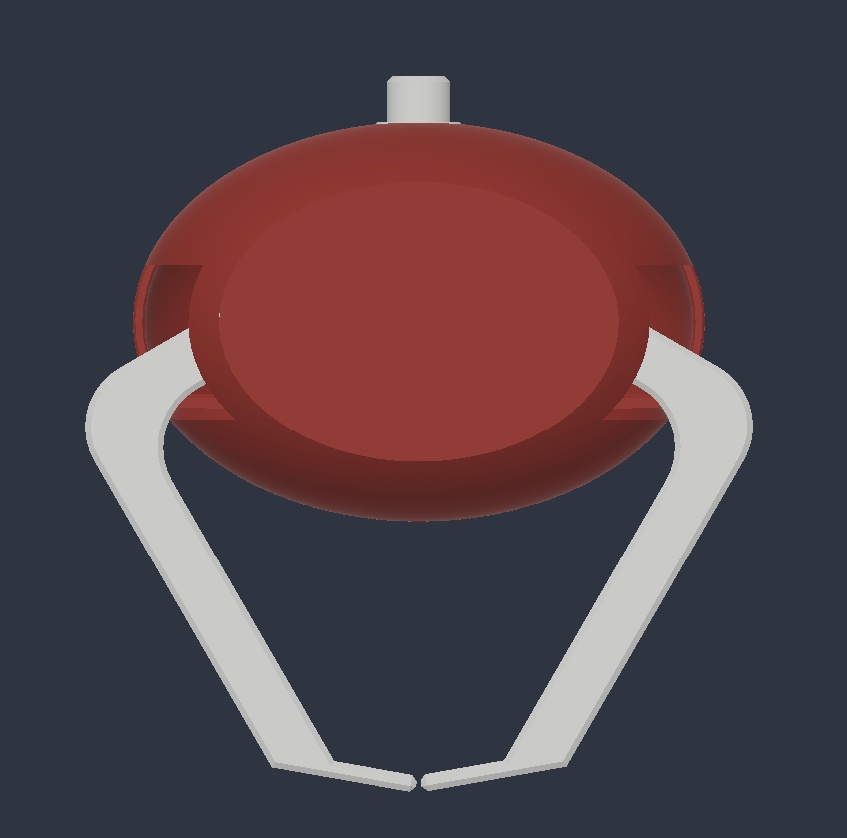
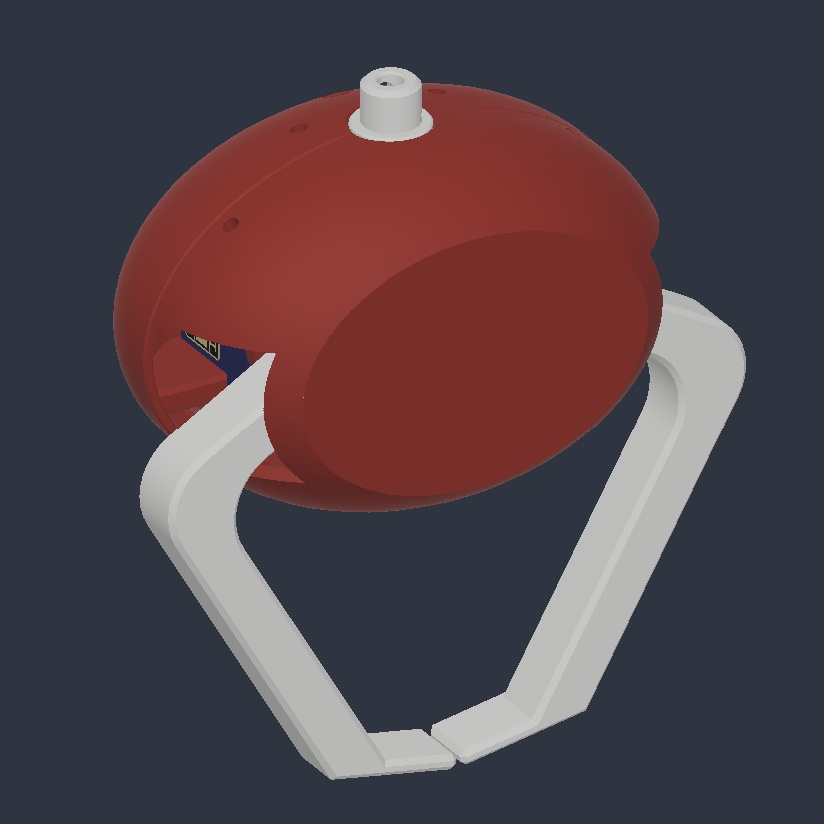
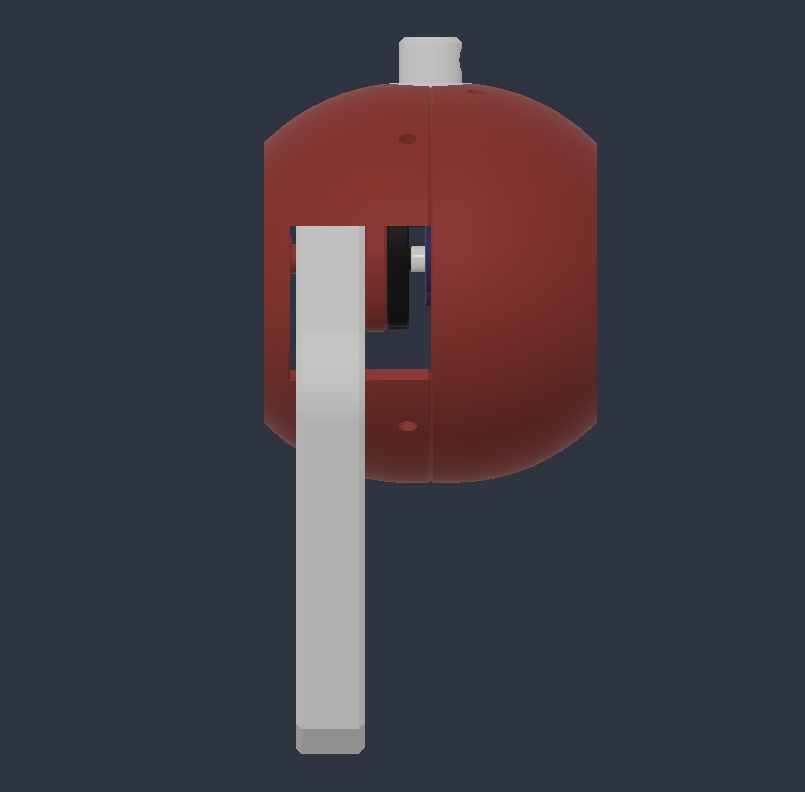
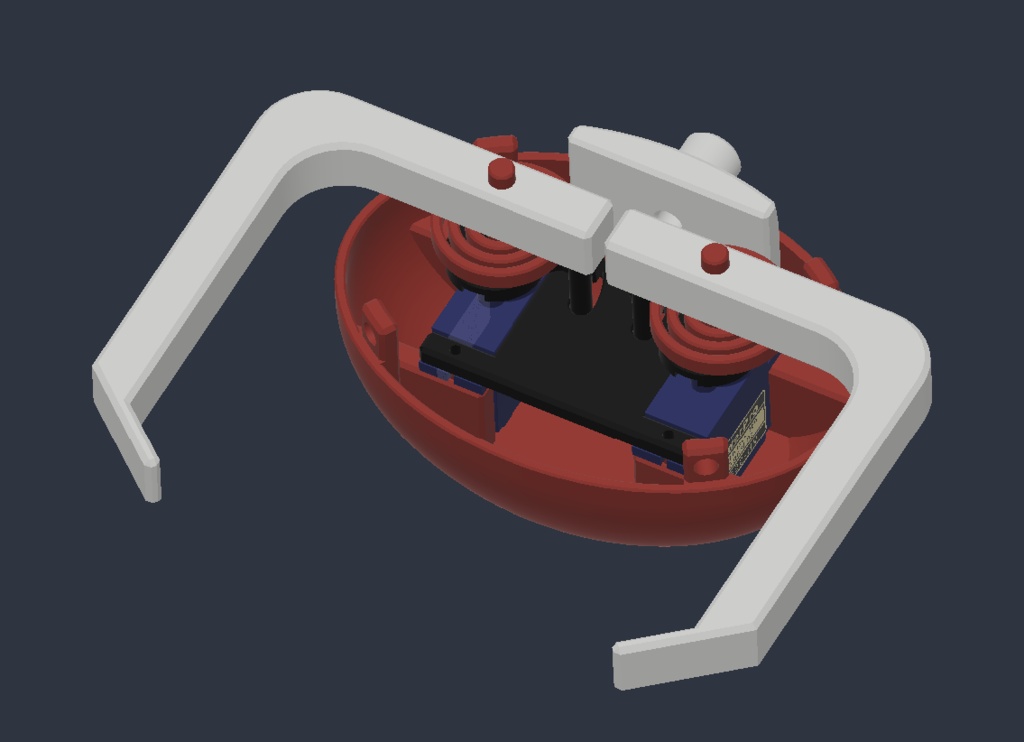
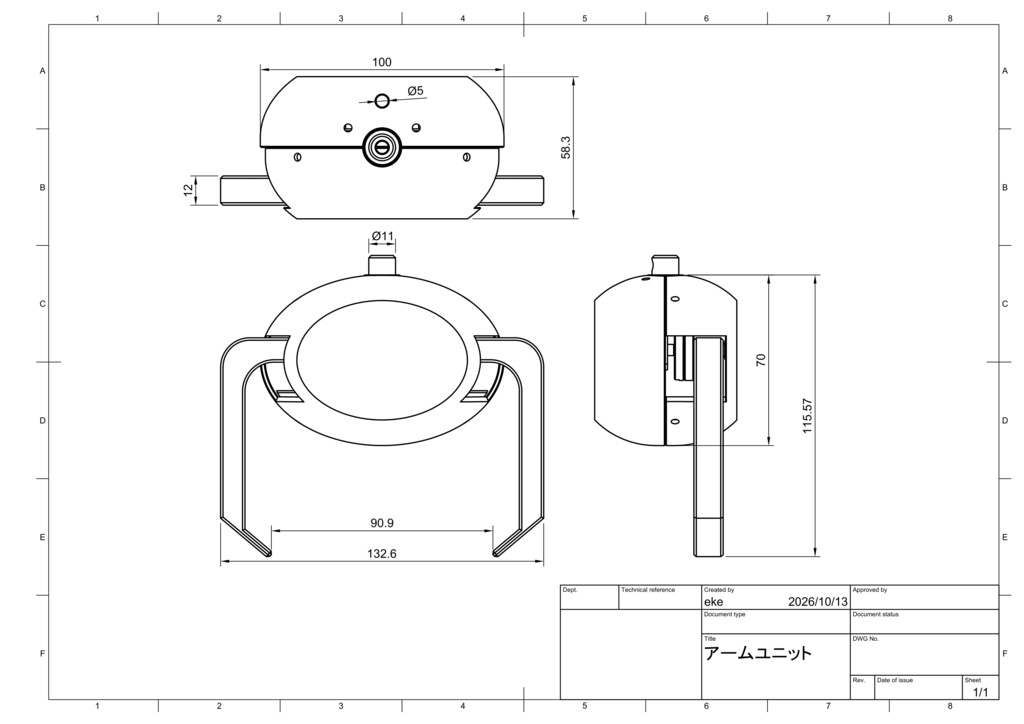


●商品概要 本物のクレーンゲームのように、つかむ力を調整できるアームユニットです。景品を掴んだ後に力の強弱を調整することができます。 Arduinoで制御することを想定しています。アーム開閉用の自作ライブラリが付属するのでご利用ください。 ●商品仕様 アームは最大で約90mm開きます。 部品の最大サイズは100mm × 70mm × 37mmです。 すべてのパーツをBambuLab A1miniで印刷できます。 ●必要な工具 ・3Dプリンター ・ドライバー(M2、M3を回せるもの) ・温調はんだごて、はんだ ・カッター ・瞬間接着剤 ●必要な部品 用意する必要がある部品は以下の通りです。 サーボモーター ・SG90 2個(https://akizukidenshi.com/catalog/g/g108761/) ネジ ・M3×8mm 7本 ・M2×10mm 4本 インサートナット ・M3 7個 ・M2 4個 その他 ・フィラメント ・延長用の電線、熱収縮チューブ 動かすには、Arduino IDEで書き込めるマイコンボードと、サーボ用の5V電源が必要です。 ●注意事項 サーボモーターにはSG90を使用しています。互換品は寸法が合わず、使用できない場合があります。必ず純正品を使用してください。 モーターの仕様は商品サイトをご確認ください。 この商品はデータのみの販売となります。サーボモーター、ネジ等は付属しませんのであらかじめご了承ください。 ●その他 ・データの再販・再配布は禁止します。 ・造形した部品や組み立てたアームユニットの販売など、営利目的での使用は禁止します。 ・最新のライブラリはGitHubで公開しています。https://github.com/eke2537/CraneClaw ・製作のことはnoteにも書きました。 https://note.com/ekem_2537/n/n51ba192b2e60 ●データ構成 Crane_ArmUnit/ ├── cad/ │ ├── ArmUnit.3mf │ ├── claw_arm_left.stl │ ├── claw_arm_right.stl │ ├── claw_guide_adapter.stl │ ├── claw_guide_stage1.stl │ ├── claw_guide_stage2.stl │ ├── claw_guide_stage3.stl │ ├── claw_housing_bottom.stl │ ├── claw_housing_top.stl │ ├── claw_servo_mount.stl │ ├── claw_spring_coupler_left.stl │ ├── claw_spring_coupler_right.stl │ ├── claw_spring_left.stl │ ├── claw_spring_right.stl │ └── claw_stop_pin_LR.stl ├── firmware/ │ └── CraneClaw/ │ ├── examples/ │ │ ├── BasicMotion/ │ │ │ └── BasicMotion.ino │ │ └── Calibration/ │ │ └── Calibration.ino │ ├── src/ │ │ ├── CraneClaw.cpp │ │ └── CraneClaw.h │ ├── keywords.txt │ ├── library.properties │ ├── LICENSE │ └── README.md ├── images/ │ └── arm_01〜arm_29(webp・png) ├── ASSEMBLY.md └── README.md