【期間限定無料】VRMAをモデルの体格毎にモーション修正するソフト【VRM Motion Fixer】
- 期間限定無料ダウンロード商品¥ 0
- 通常版ダウンロード商品¥ 1,000
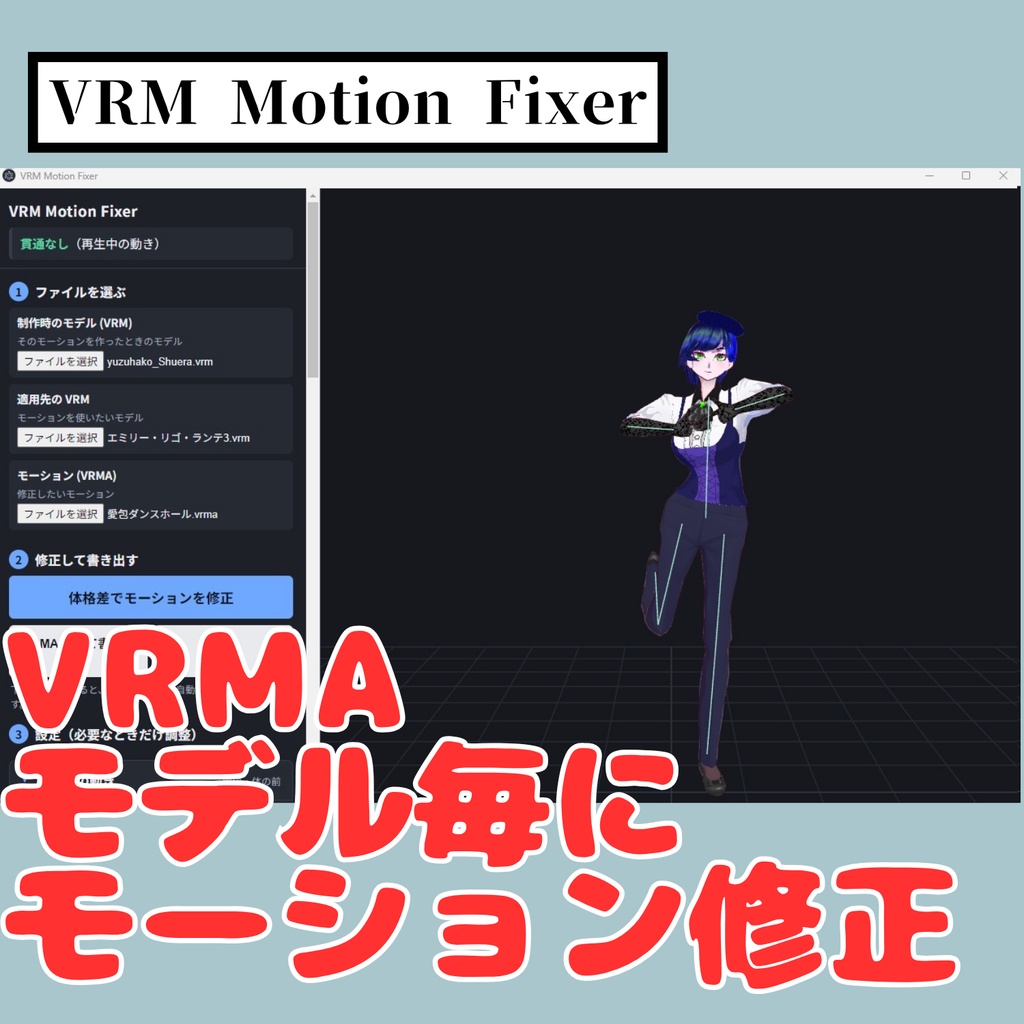

【商品説明】 VRMAモーションを、体格の違うモデルにそのまま使うと、腕が体にめり込んだり、足の位置がずれたりします。 このソフトは、モーションを作ったときのモデルと、使いたいモデルの体格差を計算して、モーションの数値そのものを自動で修正し、新しいVRMAとして書き出します。 頭の大きいミニキャラで、手が顔にめり込む場合も、頭の判定の大きさを数値で指定して修正できます。 2026年末まで期間限定で無料配布します。
※VRM1.0には対応しておりません。
◆ ご注意(必ずお読みください)
・対応形式は VRMA(.vrma)です。 ・VRoid製のモデルの場合、プレビューでのモデル表示が不自然になる可能性があります。モーションには直接影響はありません。 ・「モーションを作ったときのモデル」を指定する必要があります。実際の制作時のモデルと大きく違うと、仕上がりが不自然になります。(体格が似たモデルであれば同一のモデルでなくとも使用可能です) ・体の貫通を完全になくすことは保証できません。抱きつく、手をつなぐなど体を接触させるモーションや、体格差が非常に大きい組み合わせでは、不自然になることがあります。必ず仕上がりを確認してください。 ・頭の判定は球で近似しています。髪型や飾りが大きいモデルでは、倍率の調整が必要です。 ・VRMA対応ソフトによっては、表情や視線が反映されない場合があります。 ・個人制作のため、初回起動時にWindowsの警告が表示されることがあります (「詳細情報」→「実行」で起動できます)。 ・お使いのモデル・モーションの利用規約は、ご自身でご確認ください。修正後のデータの扱いは、元データの規約に従ってください。 ・本ソフトの再配布・転売・共有は禁止です。 ・デジタル商品のため、購入後の返品・返金はできません。 ・ご購入前に、「使い方・利用規約」をご確認ください。
◆できること
【できること】 ・体格差の修正 腕の長さ、脚の長さ、肩幅、腰幅、腰の高さの違いを計算し、 手足の位置と関節の回転を、モーションデータの数値として書き換えます。 ・足の接地の維持 地面に着いている足が滑らないよう、足の位置を体の大きさに合わせて 変換します。足が届かない場合は、腰を下げて浮きを防ぎます。 着地している足は、元のモーションと同じ向きに保ち、足裏が地面と 平行になるようにします。 ・頭への貫通の回避 頭の大きいモデル(ミニキャラなど)で手が顔にめり込む場合、頭の判定の 大きさを数値で指定して、手を頭の外へ出します。肘の位置と曲げ方は、 できるだけ元のモーションのまま保ちます。 ・表情・視線の引き継ぎ モーションに表情や視線の動きが入っている場合は、そのまま引き継ぎます。 ・動きの大きさの調整 腕・肘・肩の振れ幅、腰の移動や歩幅、足を上げる高さを、倍率で 小さく(または大きく)できます。 ・VRM0モデルに対応しています。 ・読み込んだファイルは、お使いのパソコンの中だけで処理します。 インターネットへの送信は行いません。
◆ 動作環境
・Windows 10 / 11(64bit) ・WebGLが使えるグラフィック機能(一般的なパソコンで動作します) ・インターネット接続は不要です
◆ 同梱物
・VRM Motion Fixer(インストーラー版 / ポータブル版) ・使い方・利用規約(テキスト)
◆利用規約・使い方
【修正の考え方】 ・体格差は、実際の長さではなく、脚や胴との「比率」から計算します。 移動・歩幅・足の上げ高さ …… 脚の長さの比 手の位置 …… 胴(腰から首まで)の長さの比 腰の高さ …… 腰の高さの比(地面に立つ高さを保つため) ・手と体の位置関係を、元のモデルのまま再現します。 腰に手を当てる動きなら腰に、口元に手を近づける動きなら口元に、手が行きます (腰のコリジョンを使う設定のときは腰も)。 ただし、適用先モデルの腕が届く範囲までです。届かない分は、届く限界の位置で止まります。 ・腕を伸ばす動きは、適用先のモデルでも伸ばします。腕の長さに関係なく、 元の動きで「どれだけ伸ばしているか」を保ちます。 ・体の前で腕や手が閉じる動きは、範囲を広げて置きます。手や腕が体に当たるのを、押し出してよけるのではなく、 最初から広めの位置で閉じることで避けます(初期設定)。 ・足の接地を保ちます。地面に着いている足は滑らず、足裏が地面と平行になります。 足が届かない場合は、腰を下げて浮きを防ぎます。 ・モーションに入っている表情・視線の動きは、そのまま引き継ぎます。 【画面の見かた】 画面の左にパネルがあり、右にモデルが表示されます。 上部(固定):貫通の表示(「貫通なし」「貫通あり」) 1. ファイルを選ぶ 2. 修正して書き出す(ボタン) 3. 設定(必要なときだけ調整。タイトルを押すと開閉します) 一番下:結果の表 右のモデルは、マウスで回転(左ドラッグ)・拡大縮小(ホイール)ができます。 【手順】 1. ファイルを選ぶ ・制作時のモデル (VRM) …… そのモーションを作ったときに使ったモデル ・適用先の VRM ………… モーションを使いたいモデル ・モーション (VRMA) …… 修正したいモーション ※ 制作時のモデルが実際と違うと、結果が不自然になります。 分からない場合は、体格が近いモデルで試してください。 ※ 読み込むと、適用先のモデルが表示され、モーションが再生されます。 2. 修正して書き出す ・「体格差でモーションを修正」(青い大きなボタン) 数秒〜数十秒で、修正後のモーションが再生されます。 ・「VRMA として書き出す」 retargeted.vrma が保存されます。表情・視線の動きも含まれます。30fpsで書き出します。 ・「一時停止」 再生を止めます(もう一度押すと再生)。 3. 設定を調整する(すべて初期値のままでも使えます) ※ 3つのファイルを読み込んだあとは、設定(数値・選択・チェック)を変えると、少し待つだけで 自動でモーションが修正し直されます。押し直す必要はありません。修正中は、画面が数秒止まります。 表示だけの設定(簡易補正、コリジョンの表示、輪郭線)は、修正し直しません。 ◆ 手と手の動き(初期状態で開いています) 〈手と手の間隔〉 ・間隔を測る場所[初期値 手のひら] 手のひらの中心どうしで測るか、人差し指の先どうしで測るかを選びます。 指先を合わせる動き(祈る、指先を突き合わせる)は、「指先」にします。 ・間隔を広げる量(cm)[初期値 空欄=自動] 0より大きい数値を入れると、動きの全体を通して、左右の手を、その分だけ左右に離します (左手はキャラクターの左へ、右手は右へ)。肘も外へ開きます。 空欄または 0 のときは自動です。拍手・祈りなど、手と手が近づく場面だけ、元の間隔を体格比で 換算します(手が重ならない最小の間隔は保ちます)。 ※ 元の動きで手が交差しているフレームは、変更しません。 ・腕の開き具合(倍率)[初期値 1.5] 手と手の間隔を開けるときに、肘も体の外側へ開く量です。1 で手だけを動かします。 大きいほど、肘が外へ開きます(上限 3)。 〈体の前で閉じる動き〉 ・閉じる範囲の広さ(倍率)[初期値 1.3] 手や腕が体の前で閉じる動き(胸の前で手を合わせる、前で組む)を、前方と左右へ広めに置きます。 1 でそのまま、大きいほど体から離れた位置で閉じます(上限 2.5)。 体の前から離れた動き(横、後ろ)は変わりません。 ・接触判定で手を押し出す[初期値 オフ] 頭・腰のコリジョンに入った手を、外へ押し出す従来方式です。 オンにすると、上の方式に加えて、貫通する手を押し出します。 ◆ 頭のコリジョン(手が頭・顔に入るのを判定する、青い球) ・大きさ(倍率)[初期値 1] 青い球が、頭(髪や飾りを含む)をちょうど覆うように調整します。 ミニキャラなど頭が大きいモデルは、1.3〜2 くらいを試してください。 ・余白[初期値 0.12] 球の表面から、さらに手を離す割合です。手が頭から離れすぎるときは下げます(0.03〜0.05)。 ・位置 X / Y / Z(cm)[初期値 0] 球の位置を動かします。+Xは正面から見て右、+Yは上、+Zは前。頭の向きに合わせて動きます。 球の下端が胸まで来て、手が常に触れてしまうときは、Y を+にします。 ◆ 腰のコリジョン(手が腰に入るのを判定する、青い筒)[初期は閉じています] ・腰のコリジョンを使う[初期値 オフ] 手が腰・お腹にめり込むときだけ、チェックを入れます。 オフのときは、腰への判定も、手を腰に合わせる動きも行いません。 ・大きさ(倍率)幅 X / 高さ Y / 厚み Z[初期値 1]、位置 X / Y / Z(cm)[初期値 0] 青い筒が、実際の腰の太さに合うまで調整します。 判定の範囲は、腰(hips)から首までの距離の下から45%までです。高さ Y を上げると、胸の方へ伸びます。 体の太さ(幅・厚み)は、モデルのメッシュから自動で測っています。 ◆ 動きの大きさ[初期は閉じています] ・腕・肘・肩の回転(倍率)[初期値 1] 1 より小さくすると、動きの平均の姿勢を基準に、腕の振りを小さくします。 1 以外にすると、手の位置を合わせる処理は行われません(回転角度そのものを縮めます)。 ・移動・歩幅(倍率)[初期値 1] ・足を上げる高さ(倍率)[初期値 1] ◆ 表示(見た目だけ。書き出すデータには影響しません)[初期は閉じています] ・頭・腰のコリジョンを表示[初期値 オン] ・プレビューだけ簡易補正する[初期値 オフ] 残った貫通を、プレビュー上だけで補正します。書き出しには含まれません。 書き出すデータの出来を見たいときは、オフのままにしてください。 ・モデルの輪郭線を表示[初期値 オフ] 透過部分(毛先・まつ毛など)が黒く見えるときは、オフのままにしてください。 4. 結果を確認する ・画面左上の表示 再生中の動きに貫通があると、「貫通あり」と、再生位置(秒)、部位(左手・右手 と 頭・腰)、 食い込んでいる深さ(mm)が出ます。数mm程度なら、手が表面にとどまっているだけです。 ・画面左下の結果 - 体格比(脚長・胴長・腰高)と、脚の長さを1としたときの腕・胴・肩幅の比率(元→適用先) - 設定倍率、測定した体の太さ(胴の幅・厚み、腕・前腕・手の太さ) - 表:手の届く距離、手が届かなかった割合(最大で何cm足りないか)、足の最大持ち上げ、 腰の移動範囲、貫通フレーム数(修正前→後)、腕の振りの角度 【こんなときは】 ・手が顔や頭にめり込む → 「体の前で閉じる範囲の広さ」を上げる。または、頭コリジョンの大きさ・位置を調整する。 それでも残るときは、「接触判定で手を押し出す」をオンにする。 ・手が頭から離れすぎる → 頭コリジョンの大きさ・余白を下げる。「閉じる範囲の広さ」を下げる。 ・頭の球の下端に手が触れ続けて、手が震える・滑る → 頭コリジョンの位置Yを+にする、または大きさを下げる。 ・手がお腹・腰にめり込む → 「腰のコリジョンを使う」にチェックを入れ、青い筒を実際の腰に合わせる。 ・腕が短くて、元の位置に手が届かない → 左下の「手が届かなかった割合」で確認できます。届かない分は、届く限界の位置で止まります。 ・手と手を近づける動きで、間隔を調整したい → 「手と手の動き」の「間隔を広げる量」に数値を入れる。指先を合わせる動きは、測る場所を「指先」にする。 ・足が浮く、地面にめり込む、滑る → 体格差が大きい組み合わせでは、完全には直らないことがあります。 「制作時のモデル」を、より正しいものに変えて試してください。 ・「修正に失敗しました」と表示される → 3つのファイルがすべて読み込まれているか確認してください。それでも出る場合は、 表示された文章と、使ったモデルの種類(VRM0かVRM1か)をお知らせください。 ■ 利用規約 ご購入・ご利用の前に、必ずお読みください。ご購入またはご利用をもって、 本規約に同意したものとみなします。 第1条(ライセンス) 本ソフトの著作権は制作者に帰属します。購入者には、本規約の範囲内で 本ソフトを利用する権利(非独占的・譲渡不可)を許諾します。 第2条(利用できる範囲) 1. 購入者ご本人が、個人または所属する組織の業務のために使うことができます。 複数のパソコンへのインストールも、購入者ご本人の利用の範囲で認めます。 2. 本ソフトで修正・書き出したモーションデータは、商用・非商用を問わず ご利用いただけます。クレジット表記は不要です。 3. ただし、元のモーションデータ・モデルデータには、それぞれの 権利者が定める利用規約があります。修正後のデータの利用や配布は、 元データの規約に従ってください。元データの規約が改変や再配布を 禁止している場合、修正後のデータの配布はできません。 第3条(禁止事項) 以下の行為を禁止します。 1. 本ソフト(インストーラー、exeファイル、その一部を含む)の 再配布、転売、譲渡、貸与、無料配布、共有、アップロード 2. 本ソフトを改造・解析して再配布すること、または本ソフトの機能を そのまま用いた類似のソフトを配布・販売すること 3. 他者の著作権、利用規約、その他の権利を侵害する目的での使用 4. 公序良俗に反する目的での使用 ※ 購入者ご自身の管理の範囲でのバックアップは問題ありません。 第4条(モデル・モーションの権利について) 本ソフトに読み込むVRMモデル、VRMAモーション等の利用条件 (改変の可否、商用利用、再配布の可否など)を守る責任は、 利用者にあります。本ソフトは、読み込んだデータを外部に送信しません。 第5条(免責事項) 1. 本ソフトは現状のまま提供するものであり、すべての環境・データでの 動作、特定の目的への適合、結果の正確性、貫通がなくなることを 保証しません。 2. 本ソフトの使用または使用できなかったことで生じた損害 (データの破損・消失、作業時間の損失、制作物への影響などを含む)に ついて、制作者は責任を負いません。元データは、必ずバックアップを 取ってからお使いください。 3. 書き出したモーションを使った制作物や、元データの権利者との間の 問題について、制作者は責任を負いません。 第6条(返金・返品) デジタル商品の性質上、購入後の返金・返品・交換はお受けできません。 ご購入前に、動作環境と「できないこと・注意点」をご確認ください。 ダウンロードできない、ファイルが破損している場合は、 BOOTHのメッセージまたは上記の連絡先にご連絡ください。 第7条(サポート) 不具合のご連絡は、上記の連絡先で受け付けます。返信までに数日かかる 場合があります。個別の制作サポートや、すべてのご要望への対応は お約束できません。 第8条(アップデート) 機能追加・修正は、予告なく行うことがあります。更新版は、 BOOTHのダウンロードページに追加します。 第9条(規約の変更) 本規約は、必要に応じて変更することがあります。変更後の規約は、 BOOTHの商品ページまたは同梱ファイルに掲載した時点から効力を生じます。 第10条(準拠法) 本規約は日本法に準拠します。 ■ 使用しているオープンソースソフトウェア 本ソフトは、次のオープンソースソフトウェアを使用しています。 いずれもMITライセンスです。ライセンス全文は、同梱の 「licenses」フォルダをご覧ください。 ・three.js Copyright (c) three.js authors ・@pixiv/three-vrm Copyright (c) pixiv Inc. ・Electron Copyright (c) Electron contributors Copyright (c) GitHub Inc. ・Chromium など、Electronに含まれるソフトウェア (ライセンス情報は、インストール先フォルダの LICENSES.chromium.html をご覧ください) ■ 更新履歴 v0.1.0 (2026-10-26) ・初回リリース (2026-10-28) ・UI修正 ・手の接触修正 ・手の伸び具合がモデルの体格によって差が出ていたのを修正