
無料公開【DIYで作るサーボロボットプロジェクト】Physical Gear Public v0.1.0-beta
- 無料版ダウンロード商品¥ 0
- 開発支援版(ハンドSTL付き)ダウンロード商品¥ 500
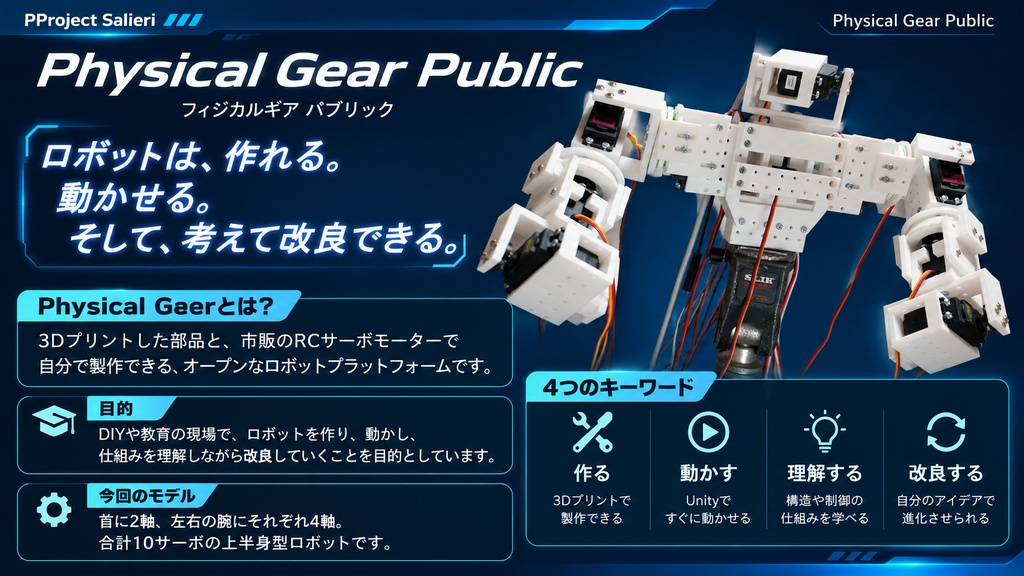
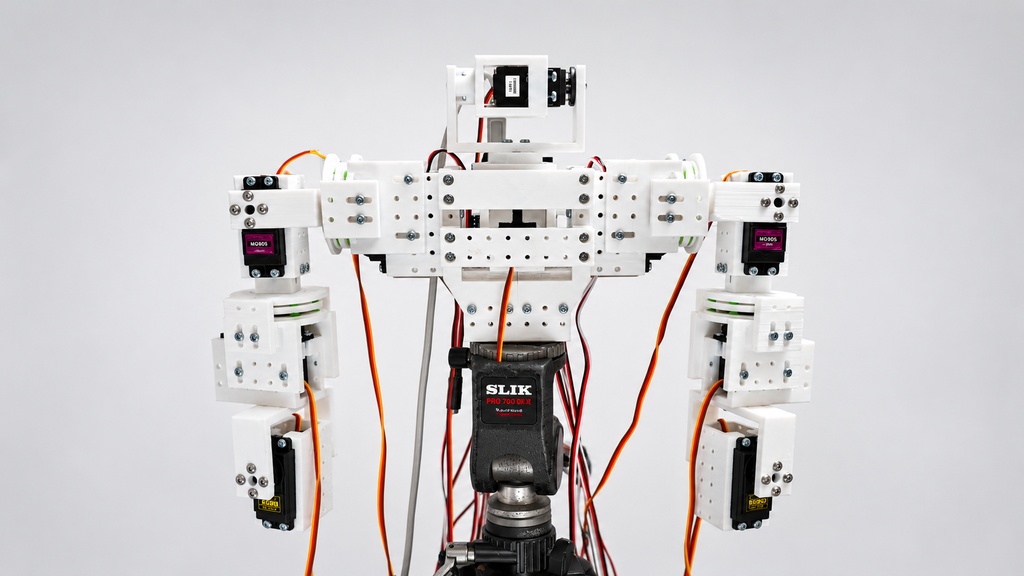
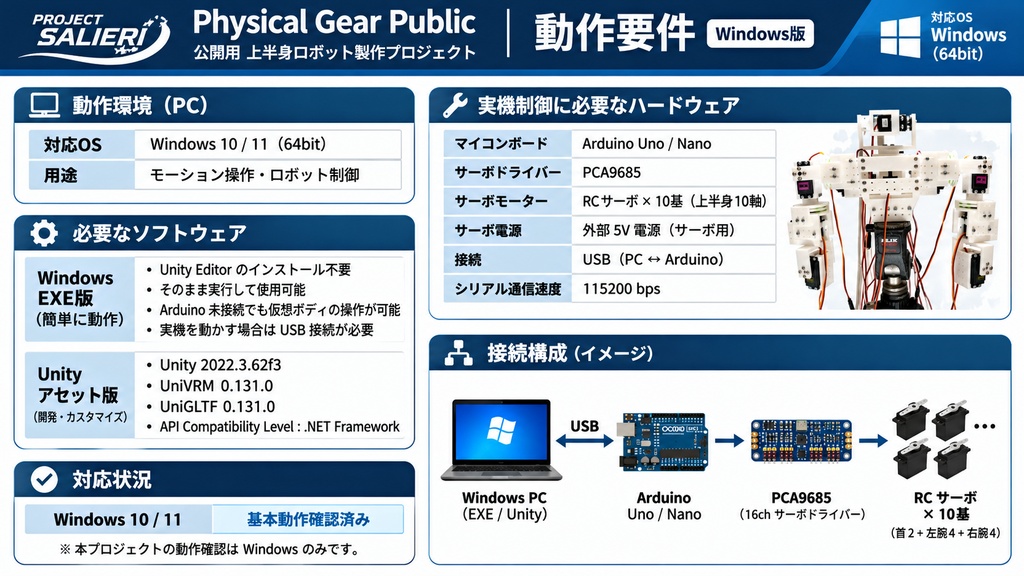


3DプリンターとRCサーボで作る、10軸上半身ロボット ロボットを作ることから、技術を学ぶ。 Physical Gearは、3Dプリンター、一般的なRCサーボ、Arduino、Unityを組み合わせて製作する、人型ロボットのDIYプロジェクトです。 首2軸、左右の腕それぞれ4軸、合計10軸の上半身を備えています。 Unity上のバーチャルボディと実際のロボットを連動させることで、画面上で作った動きを現実のロボットに反映できます。 特別な専用機材に頼らず、身近な部品と技術を組み合わせ、自分の手で組み立て、動かし、改造していくことを目指しています。
Physical Gearでできること
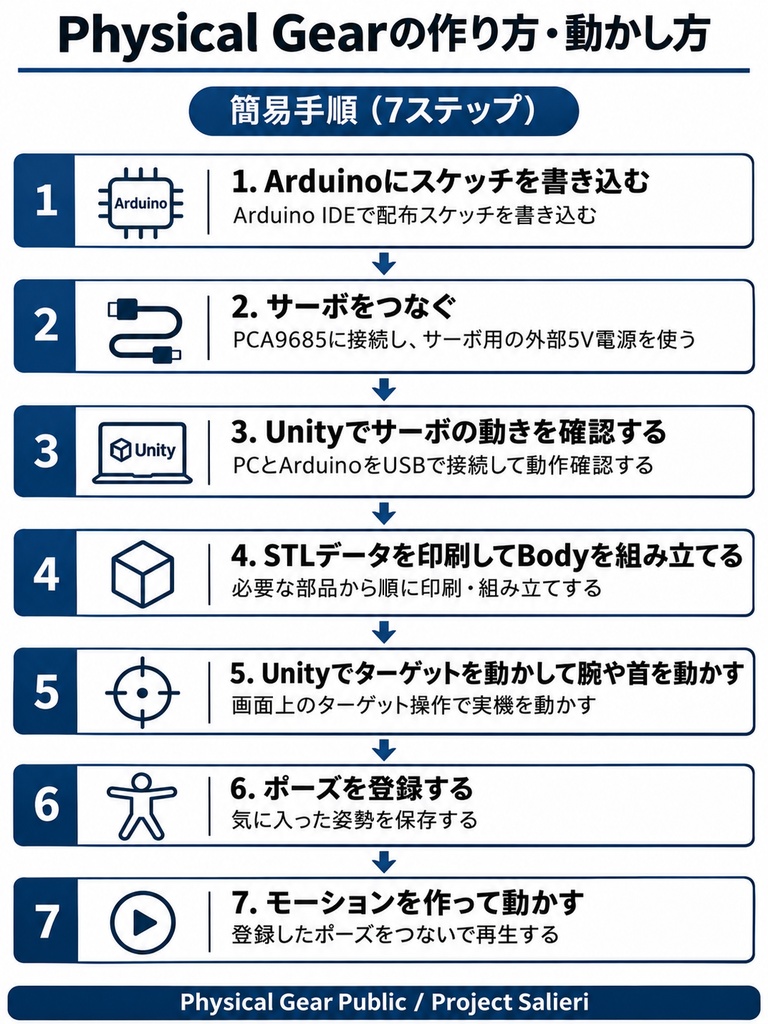
・ロボットの組み立て:配布するSTLデータを3Dプリンターで出力し、RCサーボを使って上半身ロボットを製作できます。 ・手動操作:Unityから首や腕の各サーボを操作できます。 ・ポーズの作成・再生:ロボットの姿勢を設定し、保存・再生できます。 ・バーチャルボディとの連動:Unity上の身体表現と実機の動作をつなぎます。 ・プログラムの学習・改造:ArduinoやUnityを通じて、ロボット制御の仕組みを学べます。
配布内容
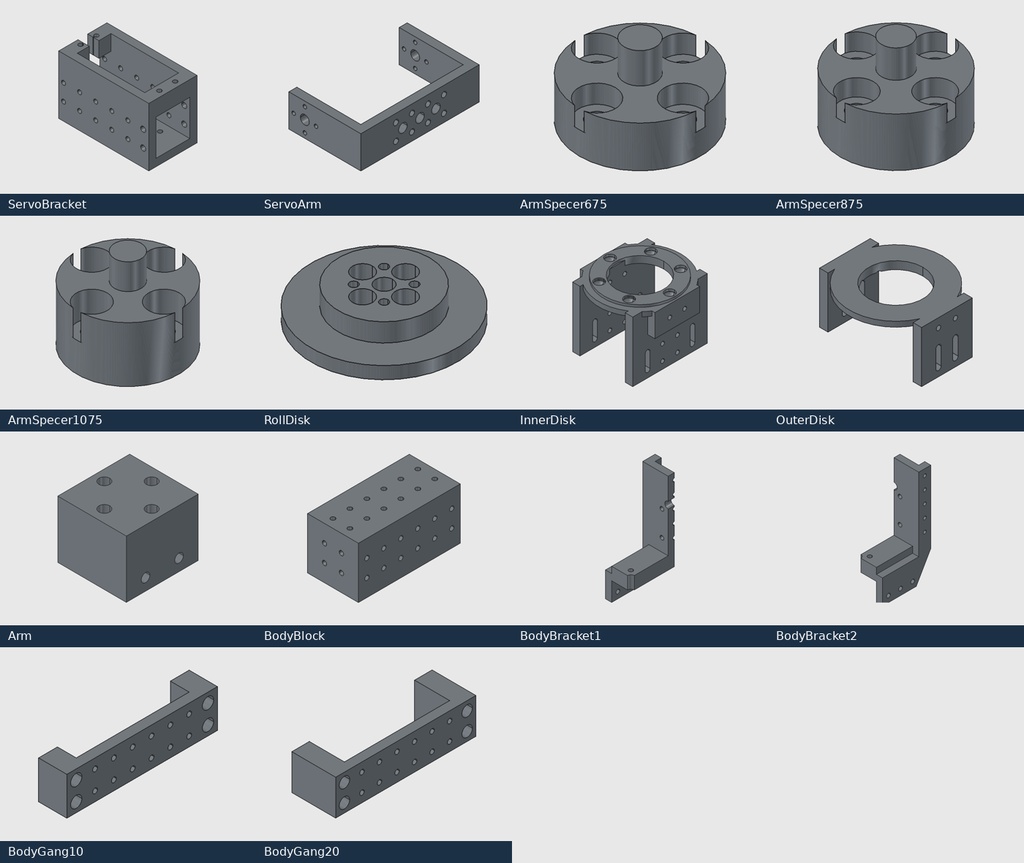
Physical Gear Public v0.1.0-betaには、次のデータを収録しています。 ・3Dプリント用STLデータ(基本部品14種類) ・Unityアセット(UnityPackage版) ・Arduino用スケッチ ・導入説明/関連資料 ※ 実際のロボット本体や電子部品は付属しません。必要な部品は各自で用意してください。
動作環境
UnityPackage 以下の環境を想定しています。 ・Unity 2022.3.62f3 ・UniVRM 0.131.0 ・UniGLTF 0.131.0 ・API Compatibility Level:.NET Framework 実機を動かす場合は、Arduino UnoまたはNano、PCA9685サーボドライバー、RCサーボ10基、外部5V電源などが必要です。
組立説明
https://hazama714.github.io/Physical-Gear-Public/ 必要部品、パーツ一覧、配線対応表、組立手順などを掲載しています。
Project Salieri AIについて
Physical Gearは、Project Salieri AIから生まれたロボット製作プロジェクトです。 Project Salieri AIでは、AIに知覚・会話・身体表現・実機制御を組み合わせ、現実世界で行動できるAIの実現を目指しています。 Physical Gearは、そのAIが使用する身体を、個人でも製作・研究できる形にしたものです。 Project Salieri AI 公式ホームページ https://hazama714.github.io/Project-Salieri-AI/
ライセンス・利用条件
Project Salieriの独自ライセンスを基本とし、第三者ライブラリ等についてはそれぞれのライセンスが適用されます。 詳しい利用条件は配布データに含まれるライセンス文書をご確認ください。 本製品は開発途中のベータ版です。動作環境や機材の違いによって、調整や改造が必要になる場合があります。
好奇心こそ、学びの原点。
作る → 動かす → 疑問を持つ → 調べる → 改造する。 Physical Gearが、ロボット製作やプログラミング、電子工作、AIに興味を持つきっかけになれば幸いです。 PROJECT SALIERI Studio Hazama 714
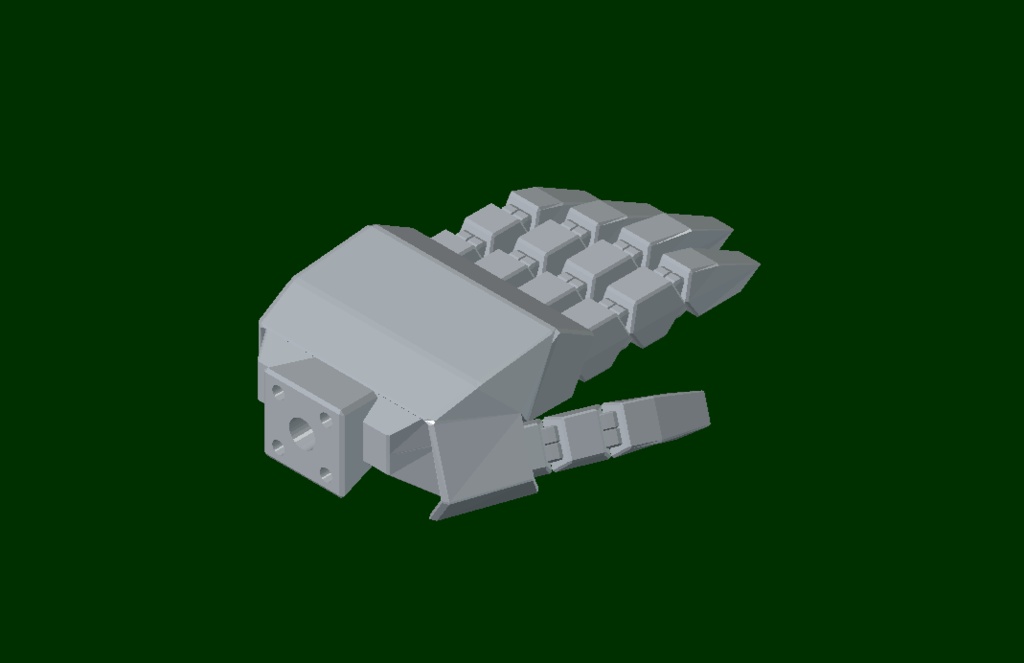
開発支援版限定特典:メカニカルハンド STL
Physical Gearの拡張パーツとして、固定ポーズのメカニカルハンドSTLデータを付属します。 左手用のモデルですが、3Dプリンターのスライサーでミラー反転することで、右手用も製作できます。 前腕部分は付属していません。ハンドの取り付け方法や前腕の形状は、自由に設計・製作してください。 自分だけのPhysical Gearを作るための、追加工作用パーツです。