

足の設地を検知するギミックサンプル
- ダウンロード商品¥ 0
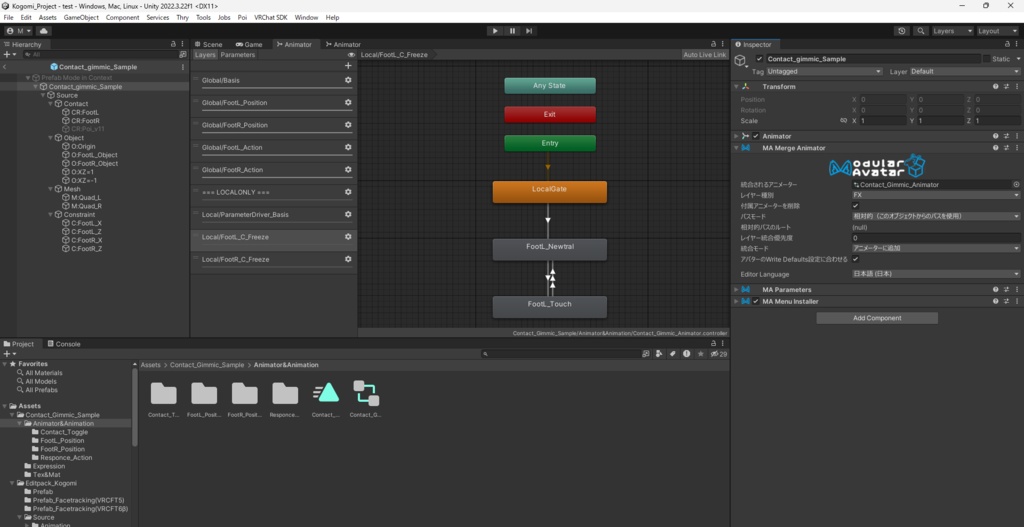

自分のアバター(Local)の足が設地したときのみ、同期パラメータを有効化するギミックのサンプルです。 IsLocalによって送信元を自分に限定した状態のパラメータを、左右の足に配分してあります。 動作を確認するため、円盤状のMeshを足元で展開するようにしてあります。 GestureManagerは現在ContactのAdvancedSettingに未対応なので、VRCで検証してください。
詳細
1:自動生成されるFootのコライダーを、床に展開したContactで検出します。 2:AdvancedSettingによるParameterをAnimatorが検出します。 3:Footが上下に移動する速度をもとに、接地を検出します。 4:FootのContactにおける接触座標から、XZ軸の位置を割り出します。 5:ConstraintによってObject位置を追従させ、ギミック起動用のパラメータをIsLocalで発生元制限した状態で発信します。
応用
Sync用パラメータが入ったら、ギミックを起動するようにしてみてください。 その際にTransitionの離脱は、Sync用パラメータのOffではなく、ギミックが動作完了したら退出するようにしてください。 タップダンスのような複数回の動作については工夫が必要ですが、単に足音やパーティクルを出すなら、おおよそそのままでいけると思います。
利用規約
とくになし
もっと見る